

你大概看过那些人形机器人奔跑、跳跃甚至后空翻的视频。是什么让它成为可能?并不只是聪明的软件,还有关节里那些功率强大、重量极轻的“肌肉”。我们称之为进阶关节模组,它们是驱动机器人具身智能未来的引擎。
如果你是正在造机器人的工程师,尤其是造整身运动的机器人,很快就会撞上一个巨大的难题:重量。机器人脚踝上每增加一盎司,膝盖就得更费力,髋部要更费力,靠近躯干的电机还得做得更大。这是一层层叠加的麻烦。
Discover how integrated Joint Modules — combining frameless torque motors, harmonic reducers and compact joint modules — deliver high torque‑density, precision and durability for next‑gen humanoid robots.
 2025年11月28日
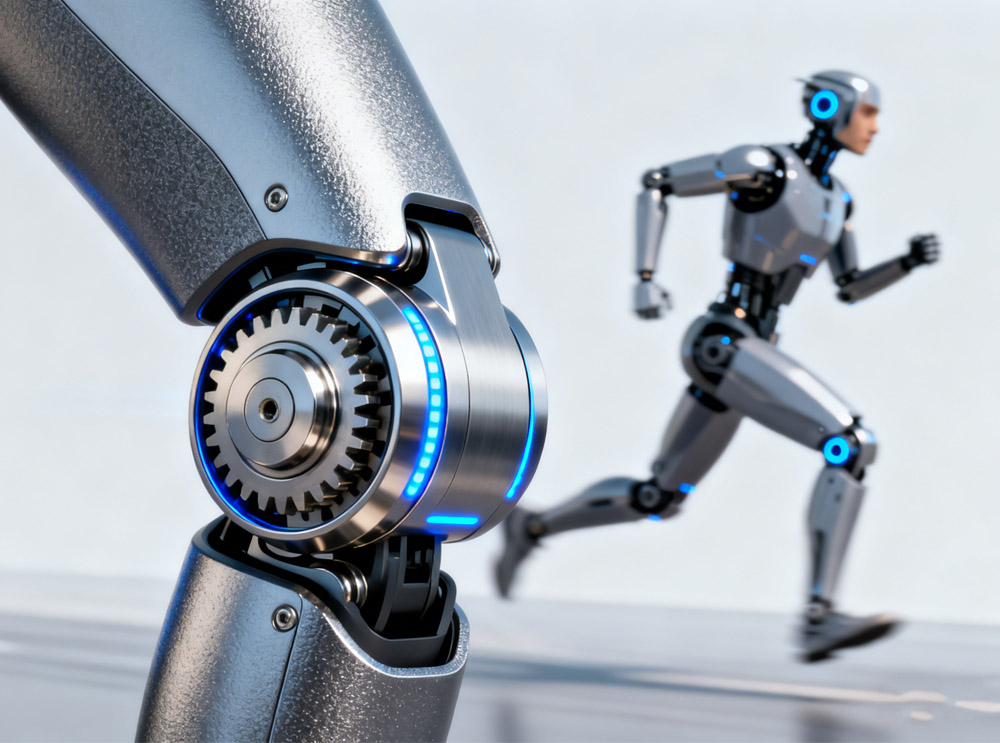
你大概看过那些人形机器人奔跑、跳跃甚至后空翻的视频。是什么让它成为可能?并不只是聪明的软件,还有关节里那些功率强大、重量极轻的“肌肉”。我们称之为进阶关节模组,它们是驱动机器人具身智能未来的引擎。
如果你是正在造机器人的工程师,尤其是造整身运动的机器人,很快就会撞上一个巨大的难题:重量。机器人脚踝上每增加一盎司,膝盖就得更费力,髋部要更费力,靠近躯干的电机还得做得更大。这是一层层叠加的麻烦。
这正是移动机器人领域的首要法则——最大化转矩密度:以最轻的重量获得最大的功率。要达到所需性能,不能使用现成的通用部件,你需要进阶关节模组。

关节模组是高度集成的动力系统。可以把它看作一台完整预装的引擎,而不是一堆分散零件的拼装。它把若干专用部件紧密地封装在一起,以实现最小的体积。
关节模组的核心是无框力矩电机,它是精度、效率与平顺运动背后的真正驱动者。与传统电机不同,它没有笨重的机壳、没有预装轴承、也没有外部接插件。无框电机只有定子(线圈)与转子(磁钢),设计上可直接融入关节结构。这种极简架构让工程师在机器人系统内部可以自由优化尺寸、重量与机械布局。
这类电机以高效率为设计目标,其衡量指标是电机常数(Km)。Km 高意味着每瓦能输出更大转矩,直接带来更少发热与更高的持续功率。此外,它们还必须具备极低的齿槽转矩。齿槽转矩是缓慢转动电机时能感到的那种一顿一顿的阻力。如果人形机器人要平顺运动,尤其是在轻柔的力控作业中,这种顿挫阻力必须在设计阶段就完全消除。
Laifual 提供两种电机配置,以适配不同的电压需求与应用场景:
220V 交流电机
适用于工业机器人、CNC 加工中心、分度转台等重载、高节拍设备。更高的电压带来更大的功率密度、更高的转矩输出与更好的热性能。

48V 直流电机
面向协作机器人、人形机器人、外骨骼以及其他要求轻量、可安全接触、高动态响应的系统。低压架构在保证本质安全的同时,在紧凑的机器人关节中实现平顺运动与高效控制。

电机转速很高,而机器人需要的是低速下的巨大转矩,这正是精密减速系统发挥作用的地方。该系统把高转速转换为高转矩。选对关节模组是最关键的决策,因为它决定了关节的行为特性:

谐波减速器(谐波齿轮传动)以体积紧凑、接近零背隙与出色的精度而备受青睐。支撑这一性能的核心部件是交叉滚子轴承(CRB),它在单一紧凑结构内同时承受径向、轴向与倾覆力矩载荷。
通过集成高性能交叉滚子轴承,Laifual 的谐波方案在不增加体积的前提下实现高转矩、高承载能力与更高的刚度。交叉滚子轴承的载荷均布特性提升了耐久性与平顺性,使谐波减速器在载荷变化时仍能保持精度。这使其特别适合协作机器人、人形机器人与紧凑型执行器。
摆线针轮/RV 减速器
高刚性 RV 减速器这类产品(常见于高阶关节模组方案)的设计思路不同。它们把载荷分散到许多轮齿上同时承担。这种多点接触使其对冲击载荷极为强韧,耐久性更优。如果你设计的是机器人髋部或膝部,必须承受 6,000–10,000 小时的 24/7 连续运行,RV 减速器往往是必选项。
为实现精确的关节控制,关节模组依靠双编码器架构。一只编码器安装在电机轴(输入端),第二只高分辨率编码器安装在输出轴(负载端)。这种配置使系统能够检测齿轮的“扭转弹性变形”,即重载下发生的微小弹性扭转变形。
通过实时比较输入与输出位置,控制器可即时进行补偿。
这些编码器协议选项不仅提升了兼容性与性能,也回应了用户在评估谐波执行器、旋转关节与无框电机时的一项关键关切。
柔顺性与成本挑战
早期机器人刚性强,仅做位置控制。但人机交互要求柔顺性。关节必须在机械上具备透明性,并能对受力做出安全反应,这种特性称为可反驱性。
现代关节模组通过将高功率无框电机与低减速比传动相结合来实现这一点。电机本身的功率足够,减速比就不必做得过高,从而减小摩擦,使关节在外力作用下更容易被带动。
发热与寿命
在这些紧凑模组中,持续性能的瓶颈是发热而非功率。高 Km 电机有帮助,但系统仍须依靠被动风冷(集成散热片)来管理散热。工程师努力提升效率,正是为了避免主动液冷带来的重量与复杂性。
归根结底,选择关节模组就是一次关于寿命的决策。它决定了机器人能否承受反复冲击与重载,连续数千小时运行而无需频繁维护。
进阶关节模组是技术上的最佳交汇点:最大功率密度、高保真控制与节省成本的虚拟感知在此汇聚。通过持续优化这些集成化关节模组,工程师正在为大批量生产的高动态机器人奠定不可或缺的硬件基础。
进阶关节模组是技术上的最佳交汇点:最大功率密度、高保真控制与节省成本的虚拟感知在此汇聚。打造真正类人的机器人,不在于把电机做大,而在于精打细算地管理重量与发热,同时把机械强韧度做到最大。
如果你当前的项目要求高转矩、极其可靠的耐久性与为长期运行而生的紧凑设计,你需要能够胜任连续重载运行的可靠部件。
准备为你的下一代机器人找到最合适的“肌肉”了吗?探索为连续重载运行而设计的全系列高可靠关节模组与齿轮传动产品。