
博客
减速比工作原理与转矩转速换算指南
Gear ratios explain how rotational speed and torque change between a driving gear and a driven gear. A higher gear ratio reduces output speed while increasing torque, allowing small motors to move heavy loads.
 2025年12月24日

引言
为什么骑自行车上坡时要换挡?一台小型电机如何驱动庞大的机械臂?答案都指向同一个基本概念:减速比。
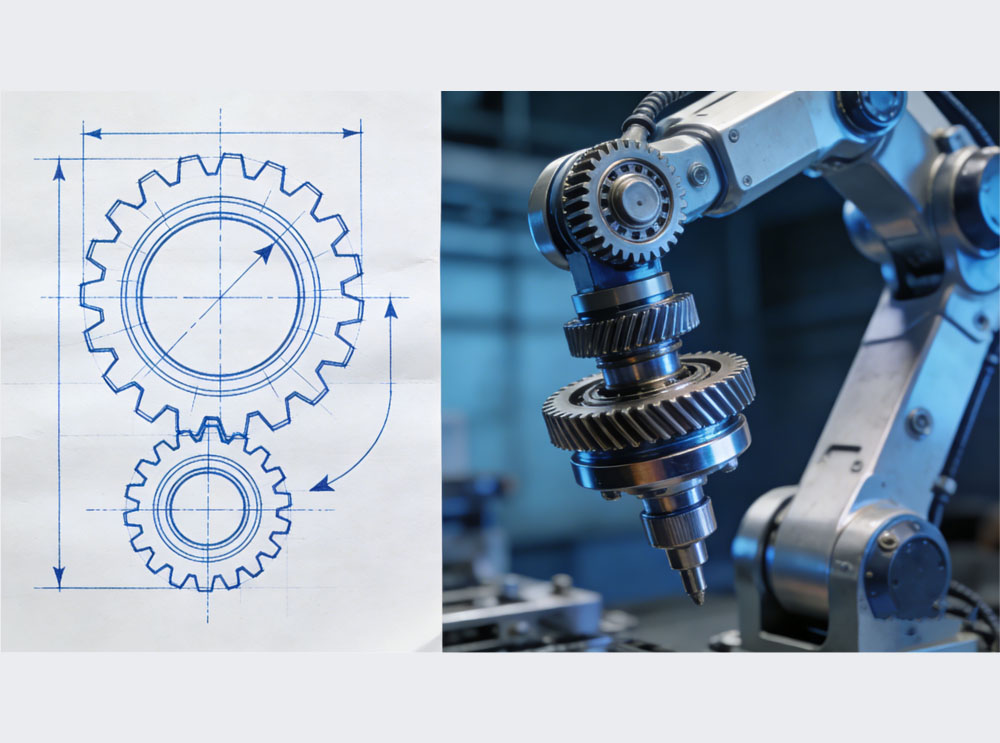
减速比定义的是输入齿轮(主动轮)与输出齿轮(从动轮)之间的关系。它决定转速如何转换为转矩,反之亦然。通过改变这一比值,系统可以用转速换取作用力,也可以用作用力换取转速。
本文将说明减速比如何计算、转矩与转速如何相互作用,以及现代精密机器人传动如何在紧凑的机械系统中实现看似极端的减速。

什么是减速比?
简明解释
减速比描述机械系统中主动轮与从动轮之间的关系。主动轮与电机相连并提供输入运动,从动轮接收该运动并输出。通过改变两轮的相对尺寸或齿数,系统即可控制转速如何转换为转矩。
类比理解
减速比的作用方式与自行车传动系统或杠杆十分相似。骑行者在上坡时切换到低挡位,踩踏变得轻松,但车轮转得更慢,即以转速换取作用力。齿轮在机器中遵循同样的原理,使设计者能够根据应用场景在转速与转矩之间取舍。
关键结论
减速比决定系统优先考虑转速还是转矩。较大的减速比降低输出转速、提高转矩,适合重载;较小的减速比提高转速,但输出作用力较小。这一平衡关系决定了运动系统在负载下与运行中的表现。
如何计算减速比?
基本公式
减速比通过从动轮齿数与主动轮齿数之比计算:

该公式适用于简单齿轮副,也是理解更复杂减速器系统的基础。
示例 1:减速
- 主动轮:10 齿
- 从动轮:50 齿
减速比==5:1
结果:
输出齿轮的转速比输入慢五倍,相应地,输出转矩增大约五倍(忽略损失)。这类比值常用于需要更大作用力的场合。
示例 2:增速
- 主动轮:50 齿
- 从动轮:10 齿
减速比==1:5
结果:
输出齿轮的转速比输入快五倍,但可用转矩降低。这种配置用于转速比作用力更重要的场合。
关键认识
- 较大的减速比降低转速、提高转矩。
- 较小的减速比提高转速、降低转矩。
这一简单关系解释了齿轮系统如何影响从自行车到高精度机器人等各种场合的运动表现。
转速与转矩:理解二者的取舍
反比关系
转速与转矩由一条简单的物理规律相联系:功率守恒。
在旋转系统中,功率定义为:
P=T×ω
其中 T 为转矩,ω 为转速。
若功率保持不变,降低转速必然导致转矩增大。这正是减速器起到转矩放大作用的原因:它以输出端的转速换取可用作用力。
实际上,当系统通过齿轮传动降速时,转矩大致按相同比例增大。
为何需要减速器
多数工业电机的设计运行转速较高,通常在 3,000 rpm 左右,但输出转矩相对较低。高速电机体积更小、效率更高、更易控制。然而机械臂与工业机械需要在低转速下获得大转矩。
减速器(齿轮箱)正是连接这一落差的环节。通过降低电机转速,减速器将转矩放大到足以驱动重载、保持位置并平稳运行的水平。因此减速器是机器人传动系统的核心部件,使紧凑的电机能够输出精确而强劲的运动。

工业中的减速比类型
并非所有减速比都同等可得。根据可用空间与所需转矩,工程师选择不同的机械结构来实现目标减速。
1. 直齿轮
直齿轮是自行车、钟表等简单机构中最常见的类型。该结构由较小的主动轮(常称为小齿轮)驱动较大的从动轮。虽然对 3:1 或 5:1 等小减速比有效,但当需要更高转矩时便面临明显局限。要实现 100:1 这样的大减速比,必须将多个齿轮串联,结果机构笨重,且齿间容易产生背隙或空程。
2. 行星齿轮
行星齿轮在工程复杂度上更进一步。其设计将行星轮置于外齿圈内,使载荷由多个轮齿分担,从而获得更高的转矩密度。它们在 10:1 至 50:1 的中等减速比范围内效率较高。但要达到很高的减速比,通常需要多级串联,这会增加电机组件的总长度,并引入累积的传动误差。
3. 谐波齿轮
在高精度机器人领域,既没有空间容纳庞大的齿轮系,也不允许存在背隙。这时就需要谐波齿轮传动。
奥妙所在: 单级实现大减速比。与直齿轮或行星齿轮不同,Laifual 谐波齿轮可在单级同心结构中实现 30:1 至 160:1 的大减速比。这一能力免去了多级串联的需要,可实现超薄外形与轻量化设计,使机器人关节既强劲又极为紧凑。
计算上的差异: “少 2 齿”规律。这如何实现?谐波齿轮的数学关系与众不同,它依赖于柔性柔轮与刚性刚轮之间的相互作用。
- 关键所在:柔轮的齿数恰好比刚轮少 2 个。
- 结果:输入(波发生器)每转满 360°,柔轮并不转满一圈,而是反向移动仅 2 个齿的距离。
- 公式:

这一独特机构使电机以 3000 RPM 旋转时,输出端却能以极低的速度、极大的转矩运动,且全程零机械背隙。
高减速比在机器人中的意义
在机器人领域,工程师始终在功率与尺寸之间寻求平衡。关节既需要巨大的转矩来完成举升,又需要高精度来完成定位,而标准电机本身缺乏这样的转矩。传统减速器通过多级串联解决这一问题,但会显著增加体积并引入背隙。
Laifual 以单级超紧凑的谐波齿轮实现高减速比,化解了这一矛盾。例如我们的 03 系列仅重 7.68g,却能提供灵巧机器人手指所需的大幅转矩放大。
结语
理解减速比是机械设计的基础,它界定了转速与作用力之间的关键取舍。在空间充裕的基础应用中,简单的直齿轮已足够,但现代自动化提出了更高要求。
若项目需要 30:1 以上的减速比,同时安装空间受限且要求绝对精度,标准方案将难以胜任。Laifual 谐波齿轮提供了稳健且高性价比的答案。无论是人形机器人还是精密医疗设备,我们的零背隙技术都能确保您的创新按设计意图运行。欢迎了解 Laifual 系列,为严格的工程标准确定最优驱动方案。