
博客
谐波减速器与摆线针轮传动对比选型
Compare harmonic vs. cycloidal drives for your application. Learn the differences in precision, torque, and size to select the right robotic actuator.
 2026年2月4日
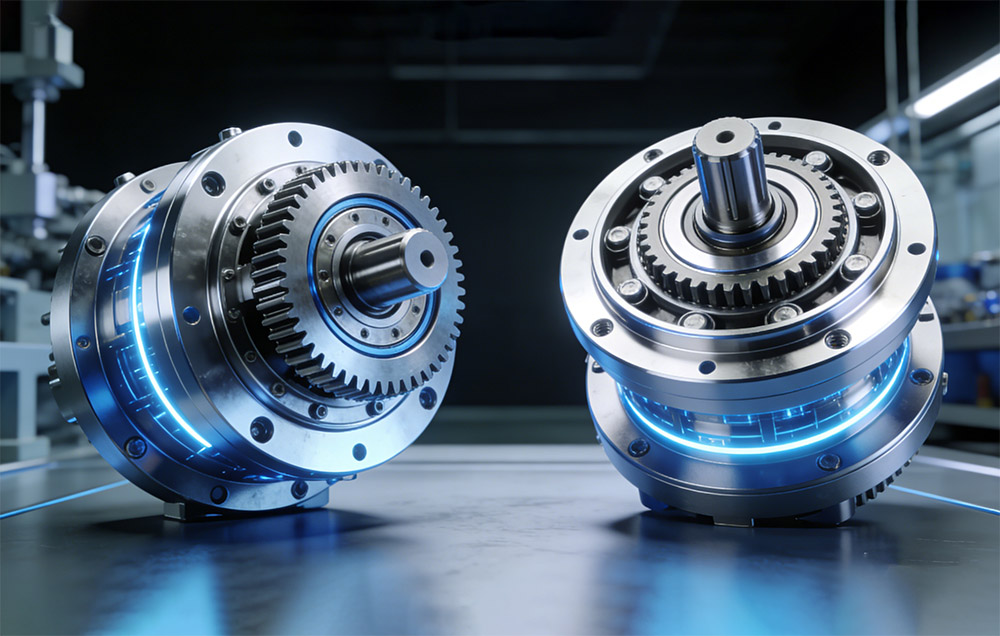

摆线针轮传动与谐波减速器广泛应用于机器人和自动化领域,用于在紧凑结构中实现大减速比与高转矩。在为机械臂和工业设备选配执行器时,工程师不仅要考虑精度与尺寸,还需权衡成本、效率、寿命、噪声与运动品质。
本文对比谐波减速器与摆线针轮传动的关键特性,并分析各自的适用场景,为机器人驱动系统的选型提供可操作的参考。
什么是谐波减速器,它如何工作?
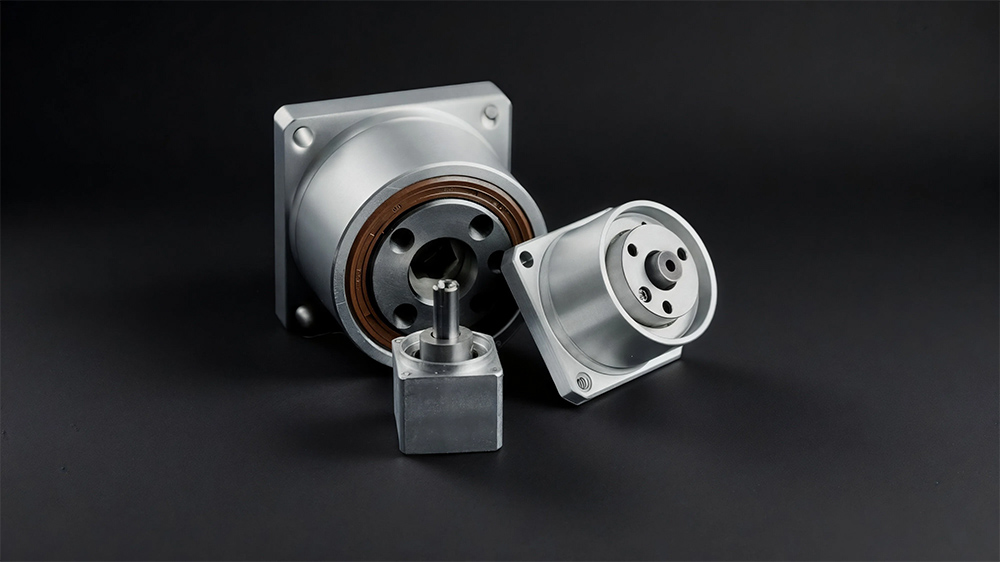
谐波减速器又称谐波齿轮传动,是一种精密减速机构,以高精度、零背隙和紧凑结构著称。
由于能在极小体积内实现大减速比,谐波减速器广泛应用于对定位精度要求极高的机器人、自动化设备与航空航天领域。
谐波减速器的基本结构
典型的谐波减速器由三个核心部件组成:
- 波发生器
- 柔轮
- 刚轮
这三个部件通过受控的弹性变形协同完成减速与转矩传递,这也是谐波减速器与传统齿轮系统的关键区别。
谐波减速器如何工作?
波发生器通常为椭圆形凸轮结构,外部装有滚动轴承。波发生器转动时,迫使柔轮产生周期性的椭圆变形。
柔轮是薄壁、可弹性变形的齿轮。变形后,其外齿在两个相对位置同时与刚轮的内齿啮合。
由于柔轮齿数通常比刚轮少两个,波发生器旋转一周时,柔轮相对刚轮只产生很小的角位移。
由此,传动得以实现大减速比。因此,谐波减速器在单级结构下通常可达到 1:50、1:100 甚至更高的减速比。
谐波减速器有哪些优势?
与传统齿轮系统相比,谐波减速器能在有限空间内实现大减速比与极低背隙,因而广泛用于机器人、自动化设备与航空航天。
高精度与极低背隙
谐波减速器最突出的优势在于其接近零背隙的传动特性。柔轮在刚轮内周期性弹性变形,使多齿同时啮合,从结构上消除了背隙引起的定位误差。这使谐波减速器在位置控制与重复定位精度方面表现优异,尤其适合精度要求严苛的机器人关节。
在紧凑结构中实现大减速比
谐波减速器无需复杂的多级齿轮系统,单级即可实现 50 至 100 以上的减速比。大减速比与紧凑尺寸的结合,使其非常适合协作机器人手臂末端执行器、医疗设备等空间受限的场景。
运动平稳、噪声低
由于谐波减速器依靠弹性变形而非传统刚性齿轮啮合传递运动,运行更为连续平稳。与传统齿轮减速器相比,谐波减速器在运行中显著降低振动与噪声,有助于提升设备稳定性与整体使用体验。
轻量化设计与良好承载能力
薄壁柔轮设计使谐波减速器在保持低重量、小体积的同时输出高转矩。这种轻量化结构对机器人系统尤为重要,可降低关节转动惯量并改善动态响应。
适合要求高重复定位精度与一致性的应用
谐波减速器在长期运行中保持稳定的传动精度,适用于对重复定位精度与一致性要求高的场合,如手术机器人、人形机器人关节与高精度定位系统。
典型性能特征概览
- 背隙:极低,几乎可忽略
- 刚度:整体刚度良好,具有一定柔性
- 效率:通常为 70% 至 85%
- 抗冲击性:中等,对过载敏感
- 噪声:运行安静,适合精密环境
- 维护:维护需求低,但必须避免安装误差。
谐波减速器应用于哪些场景?
医疗机器人与手术设备
在手术机器人与医疗设备中,精确且可重复的运动控制最为关键。谐波减速器凭借极低背隙,可实现稳定、微小的位移控制,提高操作安全性与可靠性。
工业机器人与协作机器人关节
谐波减速器常用于机器人腕部、肘部等高精度关节。在视觉引导装配与协作机器人应用中,其高定位精度有助于形成可预测、稳定的运动轨迹。
高精度制造与成像系统
谐波减速器运行平稳、振动与噪声低,适用于对重复定位精度要求高且干扰要求低的场合,如半导体设备、光学装配与相机稳定系统。
什么是摆线针轮传动,它如何工作?
摆线针轮传动是一种精密减速传动技术,以高转矩容量、强抗冲击能力和高可靠性著称。与依靠滑动接触的传统齿轮系统不同,摆线针轮传动主要通过滚动接触传递转矩,从而提升耐久性与载荷分布。
典型的摆线针轮传动包含若干关键部件:
- 偏心轴或偏心轴承
- 摆线轮
- 由针齿或滚子构成的针轮
- 销轴或法兰等输出机构
这些部件协同工作,实现大减速比与稳定的转矩输出。
摆线针轮传动的工作原理基于偏心运动与滚动啮合。输入轴带动偏心轴承旋转时,使摆线轮作偏心圆周运动。摆线轮的外轮廓与多个针齿或滚子保持连续接触,载荷由多个接触点共同分担。
由于摆线轮齿数通常少于针轮齿数,每完成一次偏心旋转,摆线轮相对针轮仅有很小的角位移。由此实现减速与转矩放大,并传递至输出轴。
摆线针轮传动有哪些优势?
传统齿轮主要依靠滑动啮合,而摆线针轮传动主要通过滚动接触传递转矩,因而具有以下优势:
高转矩容量与均匀载荷分布
摆线针轮传动的核心优势之一是多点接触结构。运行过程中多个滚子或针齿同时分担载荷,转矩分布更均匀。该设计提高了转矩容量、降低了局部应力,并有助于延长传动部件的使用寿命。
优异的抗冲击性与结构刚性
得益于偏心驱动与刚性结构,摆线针轮传动在冲击载荷与过载工况下表现良好。其高扭转刚度有助于在重载下保持稳定运行,适合频繁启停或存在明显机械冲击的工业应用。
高传动效率
摆线针轮传动主要采用滚动接触,能量损失低于基于滑动摩擦的传动。其效率通常可达 85% 至 92%,且在不同载荷条件下保持稳定,有助于提升整机能效。
大减速比与相对紧凑的结构
尽管摆线针轮传动通常比谐波减速器更大更重,但其针轮与摆线轮结构仍能在相对紧凑的空间内实现大减速比。在尺寸要求不极端、而转矩与耐久性关键的系统中,这一优势十分明显。
良好的定位精度
通过合理设计与装配,摆线针轮传动可实现低背隙与稳定的定位性能,满足工业机器人与自动化设备的基本精度要求。在强调可靠性与承载能力的应用中,其精度表现已属优良。
典型性能特征概览
- 背隙:低,但高于谐波减速器
- 刚度:很高,抗扭能力强
- 效率:约 85%–92%
- 抗冲击性:优异,适合过载工况
- 噪声:高速时较明显
- 维护:需定期润滑与检查
摆线针轮传动应用于哪些场景?
摆线针轮传动因高转矩输出、强抗冲击能力与优良耐久性,广泛用于工业与重载系统。它适合可靠性优先于极致精度的应用。
摆线针轮传动常用于工业机器人底座与手臂关节,在高载荷下提供稳定转矩与可靠定位。
它也用于重载机械臂、输送机与物料搬运设备,支持长期稳定运行。此外,摆线针轮传动还用于机床、工厂自动化系统与工业移动平台等要求坚固耐用、性能一致的场合。
如何确定选用哪种传动?
在机器人与工业自动化系统中,谐波减速器与摆线针轮传动是最常见的两类精密传动方案。正确选择取决于应用要求,如精度、承载能力、耐久性与运行环境。
谐波减速器与摆线针轮传动快速对比
| 特性 | 谐波减速器 | 摆线针轮传动 |
| 成本 | 较高 | 工业批量下较低 |
| 效率 | 70% 至 85% | 85% 至 92% |
| 寿命 | 受疲劳影响中等 | 长,适合重载使用 |
| 承载能力 | 中等 | 高 |
| 抗冲击性 | 中等 | 优异 |
| 适用场景 | 高精度机器人 | 工业与重载系统 |
何时选择摆线针轮传动
摆线针轮传动更适合强调高转矩、抗冲击性与长期耐久性的应用。广泛用于工业机器人底座、大型机械臂与工业自动化设备等可靠性优先于极致精度的场合。
结语
谐波减速器与摆线针轮传动在机器人与工业自动化中各有优势。谐波减速器以高精度、零背隙与紧凑尺寸见长,适合要求精确平稳运动的应用;但其成本通常较高,且对运行条件更为敏感。
摆线针轮传动提供更高的转矩容量、强抗冲击性与更好的耐久性。虽然极致精度略低,但在工业与重载环境中往往更具成本效益。
实际选型时,应评估精度要求、载荷条件、预期使用寿命与预算。理解这些差异,工程师便能选出最合适的传动方案,提升系统整体性能、可靠性与成本效益。
需要定制配置?欢迎联系我们的工程团队获取支持。