
企业新闻
机器人零部件全解析:传感器、执行器与控制系统
Robotics components give robots the ability to sense, move, and process information.
 2025年6月19日


机器人零部件赋予机器人感知、运动和加工信息的能力。关键部件包括传感器、执行器、控制系统、电源、底盘、软件、用户界面和通信接口。每个部件都有其独特作用。传感器负责采集环境数据。
执行器产生运动。控制系统管理动作。电源提供能量。底盘支撑结构。软件驱动逻辑。用户界面让人与机器人交互。通信接口将机器人与其他设备连接起来。
| 指标 | 说明 | 示例数值/备注 |
| 机器人上下料效率 | 机器人机床上下料相对于人工上下料的效率 | 机器人:约90%,人工:40%-60% |
| 设备综合效率(OEE) | 由可用性、性能和质量综合而成、用于评价生产效率的复合指标 | OEE = 可用性 × 性能 × 质量 |
| 可用性 | 无故障实际工作时间与计划时间的比值 | (可用工作时间 – 故障时间)/ 计划时间 |
| 性能 | 理想节拍与实际节拍之比,或实际产量与理想产量之比 | 理想节拍 / 实际节拍 |
| 质量 | 合格产品与总产品的比值 | 合格产品数量 / 总产品数量 |
理解这些机器人零部件,有助于说明机器人如何实现高效率和高生产率。
核心要点
- 传感器、执行器、控制系统、电源和底盘等机器人零部件协同工作,帮助机器人完成感知、运动与决策。
- 传感器从环境中采集重要数据,使机器人能够检测光照、距离、力等信息,从而做出精准动作。
- 执行器将能量转化为运动,让机器人能够举升、移动,并以足够的力量与精度完成任务。
- 控制系统相当于机器人的大脑,负责处理信息并下发指令,确保响应快速、准确。
- 良好的通信系统(无论有线还是无线)帮助机器人快速、可靠地共享数据,从而适应不同任务与环境。
机器人零部件
传感器
传感器相当于机器人的眼睛和耳朵。它们从环境中采集信息,使机器人能够检测光照、声音、距离、温度、力等。现代机器人零部件依靠传感器实现精准、可靠的运行。例如,光传感器帮助机器人循线行驶,超声波传感器测量距离以避开障碍物。触觉传感器让机器人能够感知压力或接触。
近年来的进展大幅提升了传感器精度。下表显示了力感知精度随年份提升的情况:
| 年份 | 力感知精度(%) |
| 2010 | 10 |
| 2015 | 20 |
| 2020 | 50 |
| 2022 | 80 |
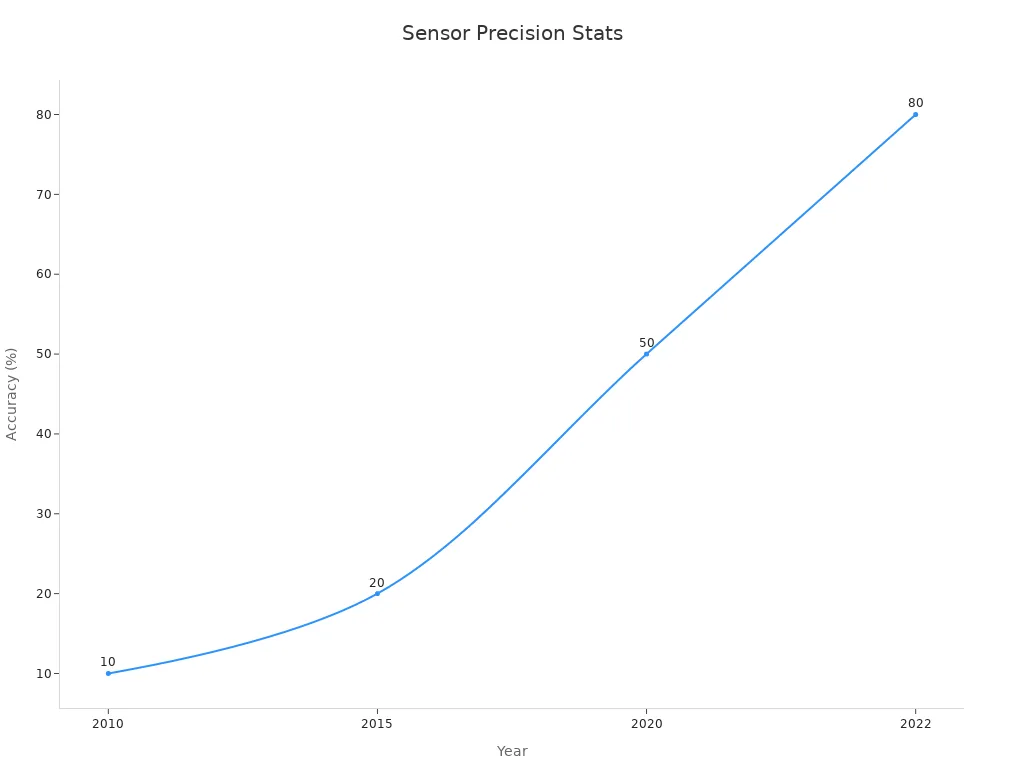
如今的传感器使机器人能够察觉细微的力变化并完成精细作业。例如,多层视觉触觉传感器(ML-VBTS)的灵敏度比以往型号大约提高 60%。这一改进帮助机器人更细致、更准确地完成复杂操作。
执行器
执行器相当于机器人零部件的肌肉。它们将电信号转化为运动。常见类型包括电动机、液压缸和气动执行器。这些装置使机器人能够驱动手臂、车轮或夹爪。
工程师用多项指标衡量执行器性能:
- 最大转矩:表示执行器能输出多大的力。
- 转矩质量比:反映功率密度,对移动机器人尤为重要。
- 效率:衡量执行器将能量转化为运动的能力。
- 运动范围:描述执行器可移动的幅度。
配备强劲高效执行器的机器人能够举升重物、快速移动并精准完成任务。例如,具有高转矩质量比的软体执行器适用于可穿戴机器人与假肢。这些指标帮助工程师为每种应用选择合适的执行器。
控制系统
控制系统相当于机器人零部件的大脑。它处理传感器数据并向执行器下发指令。多数机器人使用微控制器或 CPU 完成这一工作。控制系统确保机器人按指令运行,并适应环境变化。
控制系统的关键基准指标包括:
| 基准指标 | 说明 | 对机器人控制系统的重要性 |
| 延迟 | 输入与输出之间的时间滞后 | 对实时控制和快速响应至关重要 |
| 响应时间 | 对刺激作出响应所需的时间 | 是实现快速调整的必要条件 |
| 吞吐量 | 单位时间内处理的数据量 | 对处理大量传感器数据很重要 |
| 处理能力 | 可用的计算资源 | 支撑复杂计算 |
| 准确度 | 输出与期望结果的一致程度 | 对精准控制至关重要 |
| 精密度 | 输出的一致性 | 确保重复定位精度与可靠性 |
可靠的控制系统在速度、精度和稳定性之间取得平衡。实时监测与反馈帮助机器人快速发现并纠正误差。这种平衡使机器人能够高效完成重复性和危险作业,现代工厂中很常见。
电源
电源为所有机器人零部件提供能量。锂离子电池组等电池在移动机器人中较为常见。部分机器人采用直接电气连接或燃料电池。
高效电源带来多项好处:
- 降低能耗成本,减少发热。
- 更小更轻的设计,对移动机器人尤为重要。
- 提升安全性,尤其是 48 V 系统可降低电流消耗与热损耗。
- 启动时间短,从而提高产能。
高效率电源可延长机器人使用寿命并减少维护。紧凑、隔离式设计适合狭小空间,因而非常适用于与人协同作业的机器人。
底盘
底盘构成机器人的骨架。它支撑其他所有机器人零部件,并保护它们免受损坏。工程师使用钢材、铝材或高性能塑料等材料设计底盘。
研究表明,柔性底盘比刚性底盘能更好地吸收冲击。例如,柔性底盘在碰撞后可恢复形状,而刚性底盘可能开裂或变形。实际测试包括让机器人在崎岖地形上行驶,甚至从车底通过,以检验其耐用性。
| 参数 | 详情/数值 |
| 研究材料 | AISI 4130 钢(铬钼钢) |
| 抗拉强度 | 731 MPa |
| 屈服强度 | 460 MPa |
| 抗弯强度 | 477 Nm |
| 抗弯刚度 | 4258 Nm² |
| 应用 | 防滚架与管状空间框架底盘设计 |
AISI 4130 钢等坚固耐用的底盘材料,帮助机器人承受恶劣工况和重载。这种强度对工业机器人和户外机器人至关重要。
机器人零部件协同工作,构成能够感知、运动并与世界交互的机器。从传感器到底盘,每个部件都对机器人的性能与可靠性起着关键作用。
软件与界面
软件
软件赋予机器人思考、规划与决策的能力。它控制机器人如何使用传感器和执行器。程序员编写代码,告诉机器人在不同情形下该做什么。部分机器人使用简单程序完成基础任务,另一些则使用可学习、可适应的先进软件。
机器人软件通常包括:
- 管理硬件与资源的操作系统。
- 用于导航、目标识别和决策的算法。
- 用于与其他设备共享数据的通信协议。
统计模型检验(SMC)帮助工程师验证机器人软件是否正确工作。SMC 使用统计方法检验软件是否满足安全性和可靠性等重要要求。smc_storm 等工具用于检验软件处理不确定情形的能力。这种方法使工程师能够在机器人投入实际运行之前发现并修复问题。SMC 还有助于平衡精度与速度,因而适用于复杂机器人。
设计良好的软件可提升机器人性能,并帮助其应对新出现或意外的事件。
用户界面
用户界面(UI)让人与机器人交互。良好的 UI 便于下发指令、接收反馈并了解机器人当前的动作。设计者使用多种界面形式,如触摸屏、按钮、语音指令,甚至手势。
用户体验(UX)研究给出了若干重要发现:
- 社交机器人领域的 UX 评价侧重于用户感受与交互设计。
- 常用方法包括问卷、访谈和调查。
- ANEMONE 框架有助于评估人与机器人之间的相互理解程度。
- 用户的早期反馈帮助开发者改进机器人界面。
- 关键设计要素包括安全性、使用情境、物理设计和交互方式。
- 结合多种评价方法可获得更好的结果。
研究者发现,采用注视、面部表情和类人动作的机器人能带来更好的体验。当界面与任务和环境相匹配时,人们会感到更舒适,也觉得机器人更易使用。融合手势、语音和显示的多模态界面很受欢迎,但难以标准化。
设计良好的用户界面可增强信任,让机器人在日常生活中更有帮助。
通信系统
机器人需要快速、可靠地共享信息。通信系统连接机器人的各个部分,或将多台机器人连成网络。这些系统可采用有线或无线方式。每种方式都有其优势与不足,并影响机器人在实际任务中的表现。
有线通信
有线通信通过线缆在机器人各部件之间传输数据。工程师常为工业机器人选用以太网线缆。有线系统提供高速、稳定的连接,适用于机器人工作位置固定的场合。
| 性能指标 | 有线通信 | 无线通信 |
| 速度 | 100–1000 Mbps | 50–600 Mbps |
| 稳定性(波动) | 5% | 20% |
| 延迟 | 1–5 ms | 10–30 ms |
| 干扰 | 极小 | 易受干扰 |
| 安全性 | 较高(不易受影响) | 较低(更易受影响) |
有线连接延迟极低,几乎没有丢包,因此非常适合工厂机械臂等需要快速、精确控制的任务。有线系统也不易受到其他设备干扰。但线缆会限制机器人的活动范围,安装灵活性也较差。
对于需要实时数据和高可靠性的机器人,有线通信仍是首选。
无线通信
无线通信让机器人无需线缆即可自由移动。Wi-Fi、蓝牙和 XBee 模块等技术使机器人能够通过无线方式收发数据。无线系统支持移动机器人和多机器人协同作业。
研究者通过采用特殊天线和智能控制系统提升了无线可靠性。例如,XBee 900 MHz 模块在传输距离达 12 米时,消息延迟为 10 至 20 毫秒,抖动很小。机器人还可组成网状网络,从而覆盖更大范围并保持连接稳定。
| 研究方向 | 主要发现 | 对机器人的影响 |
| 主动天线跟踪 | 提升无线传输距离与质量 | 适用于救援与安防巡检机器人 |
| 网状网络 | 机器人减少跳数 | 提升网络速度与覆盖范围 |
| 智能控制切换 | 信号丢失时转为本地控制 | 保持机器人稳定与安全 |
无线系统会面临干扰和信号衰落。工程师采用双控制器方案:无线链路变弱时,机器人切换到本地控制。这样即使信号中断,机器人仍能保持安全可靠。
无线通信赋予机器人在变化环境中自由移动与作业的能力,但需要巧妙的设计来应对延迟并保持数据顺畅传输。
进阶部件

末端执行器
末端执行器是安装在机器人手臂末端的工具。它们帮助机器人完成夹持、焊接、切割等任务。工程师针对具体作业设计末端执行器,例如拾取小零件或处理易损物件。在工厂中,配备专用末端执行器的机器人可以快速、安全地组装产品。在医院中,手术机器人使用先进的末端执行器完成精细操作。专用末端执行器的应用在许多领域不断增长。
| 行业/地区 | 统计说明 | 百分比/数值 |
| 制造业 | 配备专用末端执行器的机械臂增长 | 增长20%(McKinsey 2023) |
| 医疗健康 | 使用先进末端执行器的手术机器人年增长 | 增长18%(WHO 2023) |
| 亚太地区 | 机器人应用(含末端执行器)年增长 | 增长20%(APEC 2023) |
| 日本 | 机器人系统装机量(含末端执行器)增长 | 增长25%(JARA 2023) |
| 全球市场规模 | 2024 年机器人末端执行器市场价值 | 24 亿美元 |
| 市场预测 | 2031 年预期市场价值及年复合增长率 | 83.9 亿美元,年复合增长率 16.95% |
末端执行器让机器人能够完成多种不同任务,从而在制造、医疗和教育中发挥更大作用。
反馈装置
反馈装置帮助机器人掌握自身的精确位置与运动状态。这类装置包括测量距离、力和角度的传感器。当机器人手臂运动时,反馈装置将数据传送至控制系统。这些信息帮助机器人实时调整动作。工程师通过跟踪机器人位置与姿态的测试来检验精度。
借助激光跟踪仪等反馈装置进行运动学标定,可将机器人定位精度提升至约 0.10–0.30 mm。研究表明,基于反馈的标定可将误差从数毫米降至不足半毫米。这一改进帮助机器人在工厂、实验室和水下环境中实现更高精度的作业。
操作臂
操作臂是移动并控制末端执行器的机械臂或肢体。它们使机器人能够触及、举升并与物体交互。操作臂可具有多个关节,从而能沿不同方向运动。性能研究表明,操作臂帮助机器人与人员协同工作并处理复杂任务。例如,7 自由度操作臂可将其末端执行器向各方向移动,并按需施加力。
移动操作臂将机械臂与移动底盘结合,使机器人能够在较大空间内移动作业。这些特性使操作臂在工业、教育和海洋机器人领域具有重要意义。它们扩展了机器人零部件的作业范围与通用性,让机器人能在更多场所完成更多工作。
末端执行器、反馈装置和操作臂等进阶机器人零部件协同工作,构成精度高、柔性好、安全性强的机器人,服务于众多行业。
汇总表
部件概览
机器人零部件协同工作,帮助机器人精准、可靠地完成任务。工程师使用若干关键指标来比较这些部件,这些指标包括精度、重复定位精度、速度和负载能力。
每项指标都可反映机器人在不同环境中完成作业的能力。测试通常在最高速度和重载条件下进行,以检验机器人是否保持准确与一致。工程师使用激光跟踪仪和三维测量系统等专用工具采集数据,并借助统计方法确保结果可靠。
一份清晰的汇总表有助于学生和工程师理解各部件如何影响机器人整体性能。这一做法符合国际标准,并支持更好的机器人设计。
| 机器人部件 | 精度 | 重复定位精度 | 速度 | 负载能力 | 热补偿 | 任务相关性能 | 测量方法 | 统计可靠性 |
| 传感器 | 高(可检测微小变化) | 极高 | 响应快 | 不适用 | 在多数条件下稳定 | 检测光照、声音和力 | 相机、激光、三维传感器 | 检查数据一致性 |
| 执行器 | 运动精准 | 可回到同一位置 | 速度高 | 可举升重载 | 可能需要冷却 | 举升、旋转、夹持 | 转矩传感器、编码器 | 在不同速度下测试 |
| 控制系统 | 指令准确 | 输出一致 | 处理快 | 可处理多任务 | 可随温度调节 | 导航、决策 | CPU、微控制器 | 分析误差 |
| 电源 | 电压稳定 | 输出可靠 | 充电快 | 支撑机器人自重 | 热量管理良好 | 运行时间长 | 电池测试仪 | 多周期监测 |
| 底盘 | 保持形状 | 可承受应力 | 支撑运动 | 承载所有部件 | 抗弯 | 抗冲击 | 强度测试 | 冲击后检查 |
工程师常用这些指标比较焊接、切割或装配等任务中的机器人。他们关注高精度和重复定位精度,尤其是机器人需要反复完成同一作业时。统计分析有助于确认机器人在实际工况中能够稳定工作。
机器人零部件必须协同工作,机器人才能安全、高效地完成任务。传感器、执行器、控制系统、电源和底盘等每个部件都扮演独特角色。Zymergen 和 Steven Douglas Corp. 等公司的实践表明,良好集成的机器人零部件能带来更高效率和更好结果。
关键性能指标包括精度、安全性,以及机器人与人类意图的匹配程度。
| 部件 | 关键指标示例 |
| 感知 | 传感器精度 |
| 动作执行 | 任务成功率 |
| 安全 | 碰撞避免 |
常见问题
机器人中最重要的部件是什么?
每台机器人都需要其所有主要部件正常工作。传感器、执行器、控制系统、电源和底盘各自发挥关键作用。最重要的部件取决于机器人所承担的任务。
提示:工程师始终会根据机器人的用途来匹配部件。
传感器如何帮助机器人?
传感器让机器人采集周围环境的信息。它们可检测光照、声音、距离或接触。这些数据帮助机器人做出决策并对变化作出反应。
示例:机器人使用距离传感器避免撞墙。
机器人能在没有软件的情况下工作吗?
机器人需要软件来遵循指令并处理数据。没有软件,机器人无法运动、感知或做出选择。软件相当于机器人的大脑。
机器人为什么同时使用有线和无线通信?
有线通信提供快速、稳定的数据传输。无线通信让机器人自由移动。工程师根据机器人需求和使用环境选择最合适的方式。
| 通信方式 | 最佳应用场景 |
| 有线 | 工厂机器人 |
| 无线 | 移动或户外机器人 |
末端执行器用来做什么?
末端执行器是安装在机器人手臂末端的工具。它们帮助机器人完成夹持、切割、焊接等任务。不同作业需要不同的末端执行器。
说明:末端执行器使机器人在众多行业中发挥更大作用。