
博客
机器人关节类型全解:五种关节与选型
Learn about robot joint types including revolute, prismatic, cylindrical, spherical, and planar joints. Discover how robotic joints impact movement, degrees of freedom, and automation.
 2026年6月6日


每台机器人的核心都是一套使其得以运动的关节系统。无论是产线上装配产品的工业机器人,还是执行精细作业的协作机器人,其运动方式在很大程度上取决于连接各部件的关节。
这些关节控制运动、决定柔性,并影响机器人完成任务的精确程度。
了解不同类型的机器人关节,就更容易看清机器人系统如何实现精确、可重复且协调的运动。关节设计在机器人运动学中具有基础性地位,也是为特定应用挑选合适机器人的关键因素。
通俗理解机器人关节
机器人通常由一系列称为连杆的刚性构件串联而成。连杆之间由关节连接,每个关节允许一种特定的运动形式。多个关节组合起来,就构成能够在空间不同位置与姿态上到达的机械臂。
在机器人学中,关节运动通常用自由度(DOF)描述。每个关节按其结构贡献一个或多个自由度。自由度更多的机器人运动更灵活,但也需要更复杂的控制系统。
转动关节(旋转运动)
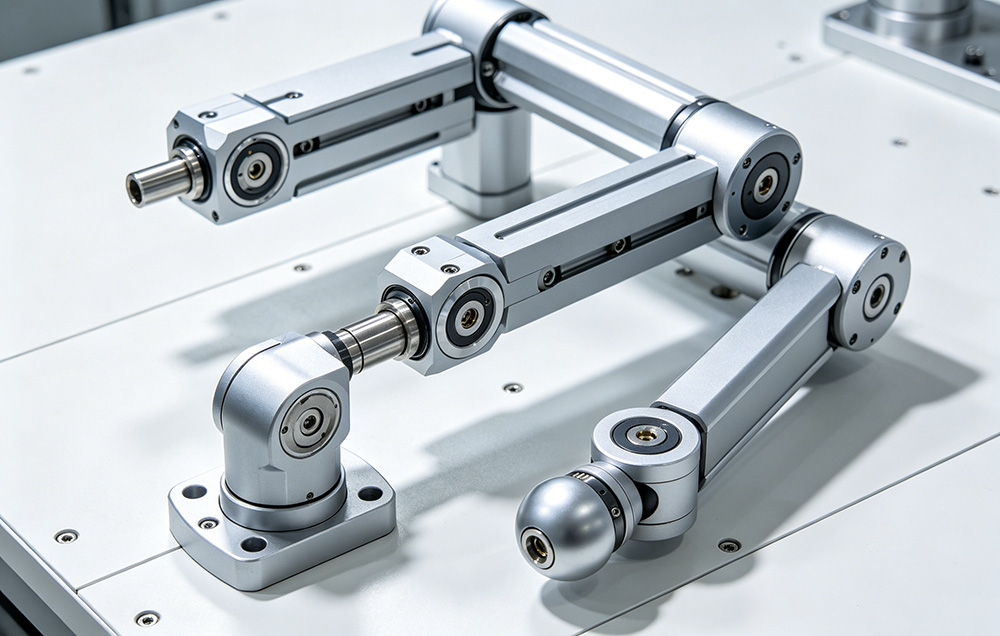
转动关节是机器人中应用最广的关节类型之一。它允许绕固定轴旋转,原理类似门的合页。
在机器人系统中,转动关节常用于手臂、手腕与肘部。每个转动关节贡献一个旋转自由度,使角度运动得以可控实现。

主要特点:
- 运动类型:旋转
- 自由度:每个关节 1 个
- 运动范围:受机械设计限制(如 180° 或 360° 旋转)
- 常见用途:机械臂、铰接关节、人形机器人
转动关节在需要高柔性与高精度的场合尤为有用,例如抓放作业、焊接与装配。多个转动关节串联后,机器人可获得很高的操作灵活性。
移动关节(直线运动)
移动关节沿单一轴线提供直线运动。它不旋转,而是沿直线前后滑动。
这类关节常见于需要垂直升降或水平伸缩的系统中。与转动关节不同,移动关节被约束在单一运动方向上。
主要特点:
- 运动类型:直线(滑动)
- 自由度:每个关节 1 个
- 运动范围:由行程长度决定
- 常见用途:直线执行器、CNC 机床、升降机构
移动关节常用于机器人龙门系统与自动化生产线,这些场合直线精度比旋转柔性更重要。在兼具直线运动与旋转运动的混合式机器人设计中,它也起着关键作用。
圆柱关节(旋转 + 平移)
圆柱关节在同一轴线上同时实现旋转与直线运动,即关节一边旋转、一边沿直线滑动。
主要特点:
- 运动类型:旋转 + 直线平移
- 自由度:2 个
- 常见用途:伸缩式机械臂、专用工业设备
在既需要可调作业半径又需要可调姿态的系统中,这类关节很有用。它不如转动关节或移动关节常见,但在紧凑设计中提供了独特的柔性。
球面关节(多轴旋转)
球面关节允许绕多个轴线旋转,类似人的肩关节或髋关节,可在三维空间中改变姿态。
主要特点:
- 运动类型:多轴旋转
- 自由度:3 个
- 常见用途:机器人手腕、人形机器人、相机云台
由于球面关节可实现复杂的姿态控制,常用于需要精确定位的末端执行器。不过,由于具备多个旋转自由度,其控制与设计都更为复杂。
平面关节(2D 运动)
平面关节允许在二维平面内运动,包括两个直线运动和一个垂直于该平面的旋转运动。
主要特点:
- 运动类型:2D 平移 + 旋转
- 自由度:3 个
- 常见用途:曲面加工、平面装配系统
这类关节在通用机械臂中较少见,多出现在运动被限制在平面内的专用工业场合。
各类关节如何协同工作
多数工业机器人并不依赖单一关节类型,而是组合多种关节来获得所需的运动范围。
典型机械臂可能包括:
- 转动关节,用于肩部、肘部与手腕的旋转
- 移动关节,用于垂直升降或伸缩
- 附加关节,用于精定位与姿态控制
这种组合使机器人能够以类人的方式运动,同时保持高精度与重复定位精度。
关节的布置决定了机器人的运动学结构,进而决定其到达工作空间内不同位置的难易程度。合理的关节配置可提升效率、降低能耗并提高作业精度。
机器人关节的工业应用
机器人关节不只是机械零件,它直接决定了机器人在真实环境中的使用方式。
| 应用领域 | 机器人关节的典型用途 |
| 制造与装配 | 转动关节常用于机械臂,完成零件装配、螺钉拧紧与重复性作业。 |
| 物料搬运 | 移动关节常用于输送系统与起重设备,这些场合需要直线运动。 |
| 焊接与切割 | 高精度多关节系统使机器人能沿复杂路径运动,并保持工具姿态一致。 |
| 医疗机器人 | 球面关节支持手术机器人完成精细动作,此类场合对精度与柔性要求极高。 |
| 物流与仓储 | 机器人组合使用多种关节类型,在仓储环境中高效拣选、放置与搬运货物。 |
选择机器人关节时的设计考量
选择合适的关节类型取决于若干因素:
| 选型因素 | 说明 |
| 所需运动范围 | 决定关节为完成任务必须移动的距离与方向。 |
| 承载能力与转矩要求 | 界定关节在运行中必须承受的力与转矩大小。 |
| 精度与重复定位需求 | 反映定位与重复运动所需的精度水平。 |
| 可用安装空间 | 限制可集成到系统中的关节尺寸与类型。 |
| 控制系统复杂度 | 影响正常运行所需控制算法与硬件的先进程度。 |
很多情况下,工程师需要在简单和功能之间取得平衡。关节更少可以降低成本和复杂度,关节更多则提高灵活性和能力。
机器人关节设计的未来趋势
随着自动化与人工智能的发展,机器人关节技术持续演进。轻质材料、紧凑型执行器与智能传感器正在提升关节性能。
当前趋势包括:
- 集成转矩传感器以实现实时反馈
- 发展可反向驱动的关节,支持安全的人机协作
- 关节系统小型化,适配紧凑型机器人设备
- 通过优化机械设计提升能效
这些进展使机器人适应性更强,能够在动态环境中作业。
结语
机器人关节通过定义相连连杆之间的运动方式,决定了机器人的运动形态。常见类型包括实现旋转的转动关节与实现直线运动的移动关节,而圆柱、球面与平面关节则可实现更复杂的运动。
在多数机器人系统中,这些关节被组合使用,以满足装配、焊接、物料搬运等任务对柔性、精度与运动范围的要求。关节的选择与布置直接影响机器人性能,因此是机器人设计与应用中的关键因素。
我们可以帮您梳理各类机器人关节,看清转动关节、移动关节及其他关节如何构成真实的机器人运动。如需了解更多或需要选型指导,欢迎随时联系我们。
Q1 机器人关节主要有哪几类?最常见的机器人关节类型包括转动、移动、圆柱、球面与平面关节,每种类型支持不同的运动形式,如旋转、直线滑动或复合运动。
Q2 转动关节与移动关节有什么区别?
转动关节允许绕固定轴旋转,移动关节则沿直线滑动。
Q3 一个机器人关节有多少自由度?
多数基础关节具有一个自由度;球面关节因多轴旋转而具有三个自由度。
Q4 转动关节为何在机器人领域如此常见?
转动关节可高效实现旋转运动,因而非常适合需要柔性与精度的多关节机械臂。
Q5 机器人可以同时使用多种关节类型吗?
可以。多数机器人组合不同关节类型以实现复杂运动,并在不同任务中提升功能性。
Q6 哪些行业使用机器人关节最多?
汽车制造、电子装配、物流、医疗与航空航天等行业广泛使用具备各类关节配置的机器人。