
博客
谐波减速器与精密减速器选型对比
Compare harmonic drive vs planetary gearboxes on backlash, precision, torque, ratio, size, and speed. Choose the right precision gearbox for your motion control application.
 2026年5月1日


在将谐波齿轮传动技术与其他精密减速器(如行星减速器)进行比较时,决策的核心在于你所面临的主要机械约束。谐波减速器可提供绝对的零背隙、极大的单级减速比以及极为紧凑的体积。
这些特点使其非常适合高精度机器人关节与航空航天部件。相比之下,行星减速器在处理大转矩容量、高连续转速与重冲击负载方面更具优势。最终选择取决于系统优先追求的是无瑕的定位精度,还是纯粹的机械功率。
运动控制中的工程两难
为自动化系统选择合适的机械传动,是工程师要做的最关键决策之一。所选减速器直接决定整台设备的精度、速度与寿命。
在高精度伺服应用领域,工程师通常不得不在两种主流技术之间做选择:权衡谐波齿轮传动与传统刚性方案(如行星减速器)各自的优势。
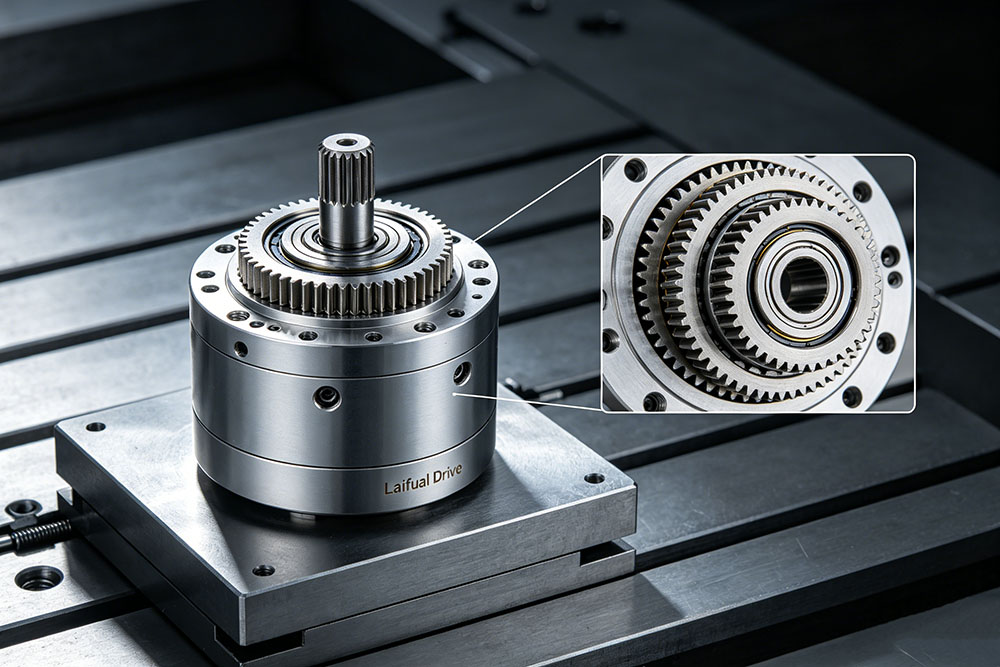
两种系统都用于降低电机转速并放大转矩,但实现方式基于根本不同的机械原理。要构建高度优化的设备,必须深入理解这类自动化减速器之间的性能取舍。
下面我们按各项主要性能指标,逐项比较谐波齿轮传动与其他精密运动控制方案。
理解机械结构差异
在比较性能数据之前,需要先了解这两种技术在内部是如何工作的。
谐波减速器的柔性路径
谐波减速器采用独特的谐波传动机构:椭圆形波发生器迫使称为柔轮的弹性金属杯向外扩张。
该弹性杯的外齿与刚性外环的内齿啮合。由于系统依靠持续的弹性变形工作,某一时刻约有 30% 的轮齿同时参与啮合。
行星减速器的刚性架构
行星减速器依靠纯粹的结构刚性。中心太阳轮由电机驱动,进而带动多个绕其公转的行星轮。这些行星轮由行星架固定,并与固定的外齿圈啮合。
所有零件均由整体淬硬钢加工而成。任意时刻参与啮合的齿数很少,但这些齿极厚且坚固。
性能对比:精度与功率
在分析自动化减速器报告与行业数据时,可归纳出四个不同的性能维度。以下是谐波技术在实务中与行星方案的对比。
精度与背隙消除
若应用要求无瑕的定位,谐波减速器是无可争议的赢家。传统行星减速器需要在刚性轮齿之间留出极小间隙,使轮齿能够相互滑过而不卡死。
这一间隙产生背隙。高端行星减速器可将背隙降至 1 弧分,但永远无法完全消除。
谐波减速器可实现真正的零背隙。由于轮齿被径向压入外环并施加预紧,完全不存在机械间隙,从而带来无可比拟的精度与重复定位精度。
转矩容量与刚性
在承受剧烈冲击负载与传递巨大原始功率方面,行星减速器更具优势。行星系统的刚性互锁轮齿可吸收突发冲击与较大径向载荷而不变形。
谐波减速器虽在其体积下能输出优异转矩,但其柔性内杯存在严格的物理极限。若冲击负载超过额定峰值转矩,柔轮可能出现跳齿或永久性结构疲劳。因此,行星减速器仍是重型工业冲压与大型物料搬运系统的标准选择。
减速比与体积
工程师始终在努力让设备更小更轻。谐波减速器在空间效率上具有巨大优势,可在单级机械结构中实现 30:1 至 300:1 的减速比。
若用行星减速器实现 100:1 的减速比,必须多级串联,这会显著增加驱动的长度、重量与机械复杂度。对于重量与物理空间高度受限的应用,谐波技术是唯一可行的选择。
转速与热效率
摩擦是连续运动工况中的重要因素。由于行星减速器采用留有适当间隙的滚动与滑动刚性齿轮,在高速下产生的摩擦更小,可连续运行于数千转每分钟而不严重过热。
谐波减速器涉及金属的持续挠曲与紧密的预紧齿啮合,内部摩擦更大。虽然其在启停定位任务中表现优异,但由于热量累积,通常不建议用于连续高速旋转。
直接对比矩阵
| 性能指标 | 谐波齿轮传动 | 精密行星减速器 |
| 背隙水平 | 零背隙 | 低背隙(1 至 3 弧分) |
| 精度与重复定位 | 卓越(以弧秒计) | 优异(以弧分计) |
| 单级减速比 | 极高(最高 320:1) | 有限(通常最高 10:1) |
| 体积占用 | 高度紧凑、轻量 | 高减速比时更大更重 |
| 转矩容量 | 中等至较高 | 极高 |
| 抗冲击负载能力 | 对大幅转矩尖峰敏感 | 抗冲击能力强 |
| 连续输入转速 | 较低(受内部摩擦与发热限制) | 较高(热效率优异) |
为应用选择合适的减速器
理解数据只是第一步,还必须将这些指标应用到具体的行业环境中。
何时选择谐波技术
当精度与空间约束压倒其他一切考量时,应选用谐波减速器。六轴机械臂高度依赖这一技术,因为其重量足够轻,可安装在机器人关节内部而不会给手臂增加负担。
它们也是航空航天跟踪天线、半导体晶圆搬运机器人与精密医学影像设备的标准选择。
何时选择行星技术
在构建重型工业机械时,应选择行星减速器。若你在设计高速包装输送线、大型自动导引车或重型钻机,行星驱动可提供系统所需的坚固耐久性与连续转速额定值。
关于精密工程的结语
不存在适用于所有自动化系统的完美减速器。将谐波齿轮传动与其他精密减速器相比可以看出,工程始终是一种经过权衡的妥协。
若设计要求绝对最高的定位精度、零机械间隙与高度精简的体积,谐波技术仍是高端之选。
对于希望以超高精度运动控制部件升级伺服系统的工程团队,建议咨询行业专家。欢迎访问 Laifual Drive 了解各类先进方案,为您下一个自动化项目找到合适的传动产品。