
博客
谐波减速器如何实现零背隙
Understand how strain wave gears achieve zero backlash with unique elastic structure. Learn the principle and benefits of zero backlash harmonic reducers for precision transmission.
 2026年4月10日


谐波减速器之所以能实现零背隙,答案在于持续的弹性变形与大量的齿面啮合。它并非靠一两个刚性齿接触,而是由椭圆形波发生器迫使柔性金属齿轮向外扩张,与刚性外齿圈啮合。
这种向外的径向压力使约 30% 的轮齿同时参与啮合。如此大的接触面积与预压啮合,彻底消除了传统减速器中存在的机械间隙与空程。
与机械间隙的较量
如果你设计定位系统、转台或机器人关节,就会知道机械间隙是精度的天敌。背隙指的是相互啮合的轮齿之间那一点微小间隙。
在常规齿轮结构中,只能接受一定量的背隙。若没有这层极薄的间隙,齿轮会卡死、过热,并无法保持润滑油膜。
然而,当设计需要极高精度的系统时,这点微小间隙就成了大麻烦。空程会直接转化为机器人手臂末端的定位误差,在换向时引起抖动,并使伺服控制环的整定变得极其棘手。
传统齿轮为何不足
紧密啮合与机械卡滞之间这一长期取舍,正是工程师转向谐波减速器的原因。这类产品也常被统称为谐波减速器,它在运动传递上采用了完全不同的机械思路: 依靠柔性而非完全刚性,从而突破了常规齿轮设计的规则。
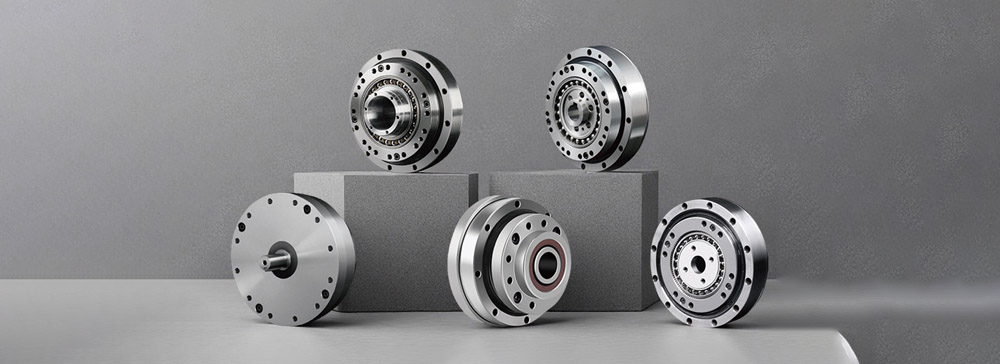
要完整理解这类传动如何在提供大减速比的同时消除背隙,需要深入剖析其机械结构。我们要看内部各部件在实际运转中如何相互作用。
拆解三大核心部件
拆开传统行星减速器,你会看到中心太阳轮、多个行星轮、行星架与外齿圈构成的复杂布置。相比之下,谐波减速器简洁得多。它只依靠三个基本零件,但每个零件都是现代冶金与精密加工的结晶。
波发生器
波发生器是整个系统的输入端。它由椭圆形凸轮与专门设计的薄壁滚道球轴承组成。轴承内圈紧紧固定在椭圆凸轮上;外圈则具有足够柔性,可随凸轮呈现同样的椭圆形状,同时不限制内部滚珠的滚动。
通常将波发生器直接装在伺服电机的输入轴上。电机旋转时,带动这一椭圆形状绕圈转动。该部件负责产生连续的变形波,驱动整个减速过程。
柔轮
柔轮是整套结构中最精妙的零件,也是系统真正的核心。它是由高抗疲劳合金钢制成的薄壁金属杯。虽为钢制,却具有很好的柔性与顺应性。杯体开口端的外缘精密加工出外齿。
柔轮的制造需要极高的精度。杯壁必须薄到每分钟可承受数千次变形而不开裂,同时又要足够刚硬,能把大扭矩传递到输出负载。杯体封闭的底部通常连接到设备的输出法兰。
刚轮
刚轮是整套结构的固定基准。它是一个刚度很高的厚壁钢制外圈,内圆周加工有内齿。该零件通常用螺栓牢固固定在设备的静止机架或壳体上。
整个系统最关键之处在于齿数。刚轮的齿数通常恰好比柔轮多两个。这一微小的齿数差,正是这类传动能够实现大减速比的数学原理。
运动传递机理
零背隙与大减速比的效果,在这三个独立零件装配到一起的瞬间产生。当椭圆波发生器装入柔轮杯的开口端,它迫使这段柔性金属呈现椭圆形状。
这一变形使柔轮的外齿向外顶出,直接嵌入刚性刚轮的内齿。由于波发生器呈椭圆形,轮齿只在长轴两端完全啮合;在椭圆的短轴方向,两齿完全脱开。
旋转的椭圆
来看实际运动学过程。电机带动波发生器转动时,椭圆形状本身随之旋转。需要说明的是,柔轮杯并不以电机转速旋转;实际是啮合区像波一样沿齿轮圆周移动。
两齿位移原理
由于刚性刚轮比柔性杯多两个齿,便产生了位移。椭圆波发生器每转满 360 度,柔轮被迫反向退后恰好两个齿。
若柔轮有 200 个齿,高速电机每转一圈,输出仅前进两个齿。正是这一简洁的几何关系,使系统无需庞大沉重的壳体,就能在单级内实现大减速比。
消除背隙的三条原理
那么,这种持续的弹性变形如何转化成零机械间隙?关键在于径向运动、大面积接触与经过计算的预紧这三者的工程化组合。
纯径向啮入
在普通渐开线直齿轮中,轮齿进出啮合区时彼此滑过。它们需要留出物理间隙,以防齿顶与配对齿轮的齿根相互卡死。
在谐波减速器中,柔轮齿被直接向外顶入刚轮齿。它们以纯径向运动完成啮入与脱开。
由于旋转的椭圆将它们直接推入、直接拉出,因而不受滑动摩擦那类限制。这种径直压入的方式,从机械上消除了对滑动间隙的需求。
大面积接触与弹性平均
消除背隙最关键的因素是接触面积的总量。在传统高性能减速器中,任一时刻可能只有一两个齿承担全部载荷,所有压力都集中在很小的面积上。
在谐波减速器中,柔轮的柔性使约 30% 的轮齿同时完全啮合。若齿轮有 200 个齿,沿椭圆长轴约有 60 个齿同时咬合。
这一大面积接触产生所谓弹性平均效应。单个齿之间任何微小的制造公差,都会在大啮合区中被平均掉。
经计算的系统预紧
由于波发生器主动将柔轮向外撑开以贴合其椭圆尺寸,啮合区的齿被紧紧压入刚轮齿根,从而形成预紧状态。
轮齿并非仅仅彼此贴靠,而是在持续、经计算的弹性弹力作用下保持贴合。这种预紧确保在旋向突然改变时,齿轮完全没有晃动或错动的余地。
对伺服控制与整定的影响
消除机械间隙会彻底改变运动控制整定的思路。自动化工程师往往要花大量时间整定 PID 控制环,以补偿机械背隙。
在存在背隙的系统中,电机换向时会出现短暂的死区。电机已转动,但负载要等间隙被消除后才开始移动。这一滞后会干扰编码器与伺服驱动器的判断,常导致振荡、超调与系统不稳定。
采用谐波传动技术,可以完全消除这一机械死区。电机与负载表现得如同一个连续的整体。
电机轴只要转过不足一度的角度,输出便精确移动相应角度。这使工程师可以把伺服驱动器整定到更高的响应性,而不必担心把设备震坏。
耐久性问题的解法
工程师初次接触这项技术时,常会提出同一个问题:钢制柔轮每分钟要弯成椭圆数千次,为何不会因金属疲劳而断裂?
答案在于严格遵循材料科学原理。波发生器造成的机械变形经过精心设计,始终控制在金属合金的弹性极限之内。只要金属在弹性极限内反复弯曲,理论上可以经历无限次循环而不发生结构失效。
再配合针对这些特殊压力点专门研制的润滑脂,谐波减速器尽管内部持续变形,仍能获得很长的使用寿命。
结语
摆脱传统刚性齿轮设计,为工业自动化打开了全新的可能。谐波传动以可控的弹性变形替代刚性滑动齿,从而不再需要结构上的妥协。
不再需要为间隙预留物理空隙。这意味着机器人手臂、航天跟踪天线或 CNC 转台,每一次都能停在你指令的精确坐标上。
理解径向啮入、大量齿面接触与弹性平均这一独特组合,就能清楚看出这种齿轮设计为何始终是零背隙工程中的黄金标准。
对于希望在下个项目中引入这一精度水平的工程团队,与专注该领域的制造商合作是更稳妥的路径。你可以了解当前方案,并与 Laifual Drive 的专家沟通,找到应用所需的谐波传动配置。