
企业新闻
关节模组是什么:结构、原理与优势
In the application of robots, Joint Modules are mainly distributed in joints that require large-angle rotation, such as shoulders and hips, and their main components include motors, reducers, encoders, etc.
 2024年11月20日


关节模组是一种机械装置,其主要功能是将直线运动转换为旋转运动,同时也可实现反向转换,即把旋转运动转换为直线运动。该装置通常由电机驱动。
在机器人应用中,关节模组主要分布在需要大角度转动的关节处,例如肩部和髋部,其主要组成部件包括电机、减速器、编码器等。不过,受电机与减速器功率密度的限制,关节模组在人形机器人中的应用受到一定约束。

通电后,电机开始工作,输出旋转转矩。该转矩经减速器传递,减速器的主要作用是降低转速、提高输出转矩,使关节模组能够输出足够的力,驱动机器人关节转动。
编码器在这一过程中起关键作用。它用于监测关节模组的转角与转速,把运动状态转换为电信号,再反馈至控制系统。控制系统可依据这些反馈信号精确控制电机的运行状态,从而实现关节模组的精准运动。
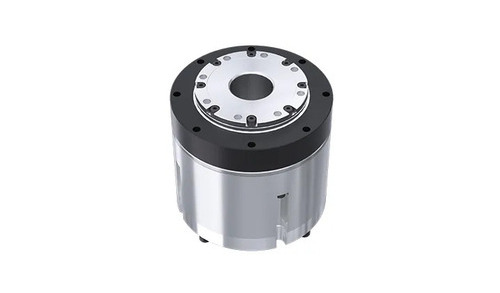
此外,关节模组还可能包含其他部件,例如轴承和传感器。轴承用于支撑转动部件,以减小摩擦与磨损;传感器用于监测关节模组的运行状态,如温度、振动等,以保证其稳定运行。
总体而言,关节模组的工作原理是:由电机产生旋转转矩,经减速器传递与调节后实现旋转运动,并由编码器、传感器等部件进行精确控制与监测。这样,关节模组即可驱动机器人关节完成多种复杂的转动动作,从而实现机器人的各项功能。
主要功能
- 将直线运动转换为旋转运动,或反向转换。
- 提供转矩与动力,驱动机器人关节运动。
- 实现精确的运动控制,满足机器人各种运动需求。
基本结构
- 电机:关节模组的动力源,负责产生旋转转矩。
- 减速器:降低电机转速,提高输出转矩。
- 编码器:检测关节模组的转角与转速,并将信息反馈给控制系统。
- 其他部件,如轴承、传感器等,用于支撑转动部件、监测运行状态等。
工作原理
- 电机通电,产生旋转转矩。
- 转矩经减速器传递,降低转速并提高转矩。
- 编码器检测转角与转速,并将信息反馈给控制系统。
- 控制系统根据反馈信息精确控制电机的运行状态。
- 关节模组输出所需的旋转或直线运动。

关节模组的优势
- 精度高:关节模组可提供非常精确、可控的运动。
- 动力强:关节模组可提供较大的转矩与动力。
- 耐用性好:关节模组耐用性强,可承受恶劣环境。
- 通用性强:关节模组可用于多种应用场景。
- 性价比高:与其他类型的执行器相比,关节模组的性价比更高。
关节模组的发展前景
关节模组是各工业领域不可缺少的部件。随着技术不断进步,关节模组的性能与功能也将持续提升,未来应用会更加广泛。
总结
关节模组是一种将直线运动转换为旋转运动(或反向转换)的机械装置,广泛应用于机器人、自动化、制造、航空航天、汽车等领域。关节模组具有精度高、动力强、耐用性好、通用性强、性价比高等优势,未来将得到更广泛的应用。